首页
产品
⌄
四足机器人
RHINO-Z1
机械臂
QDD ARM
中型轮足机器人
RHINO-N1
平台
关于真保
⌄
关于我们
COMPANY
新闻
NEWS
联系我们
CONTACT
中
EN
菜单
首页
首页
ZENBOT
产品
PRODUCTS
新闻
LATEST NEWS
ROBOT SYSTEMS / QDD ARM
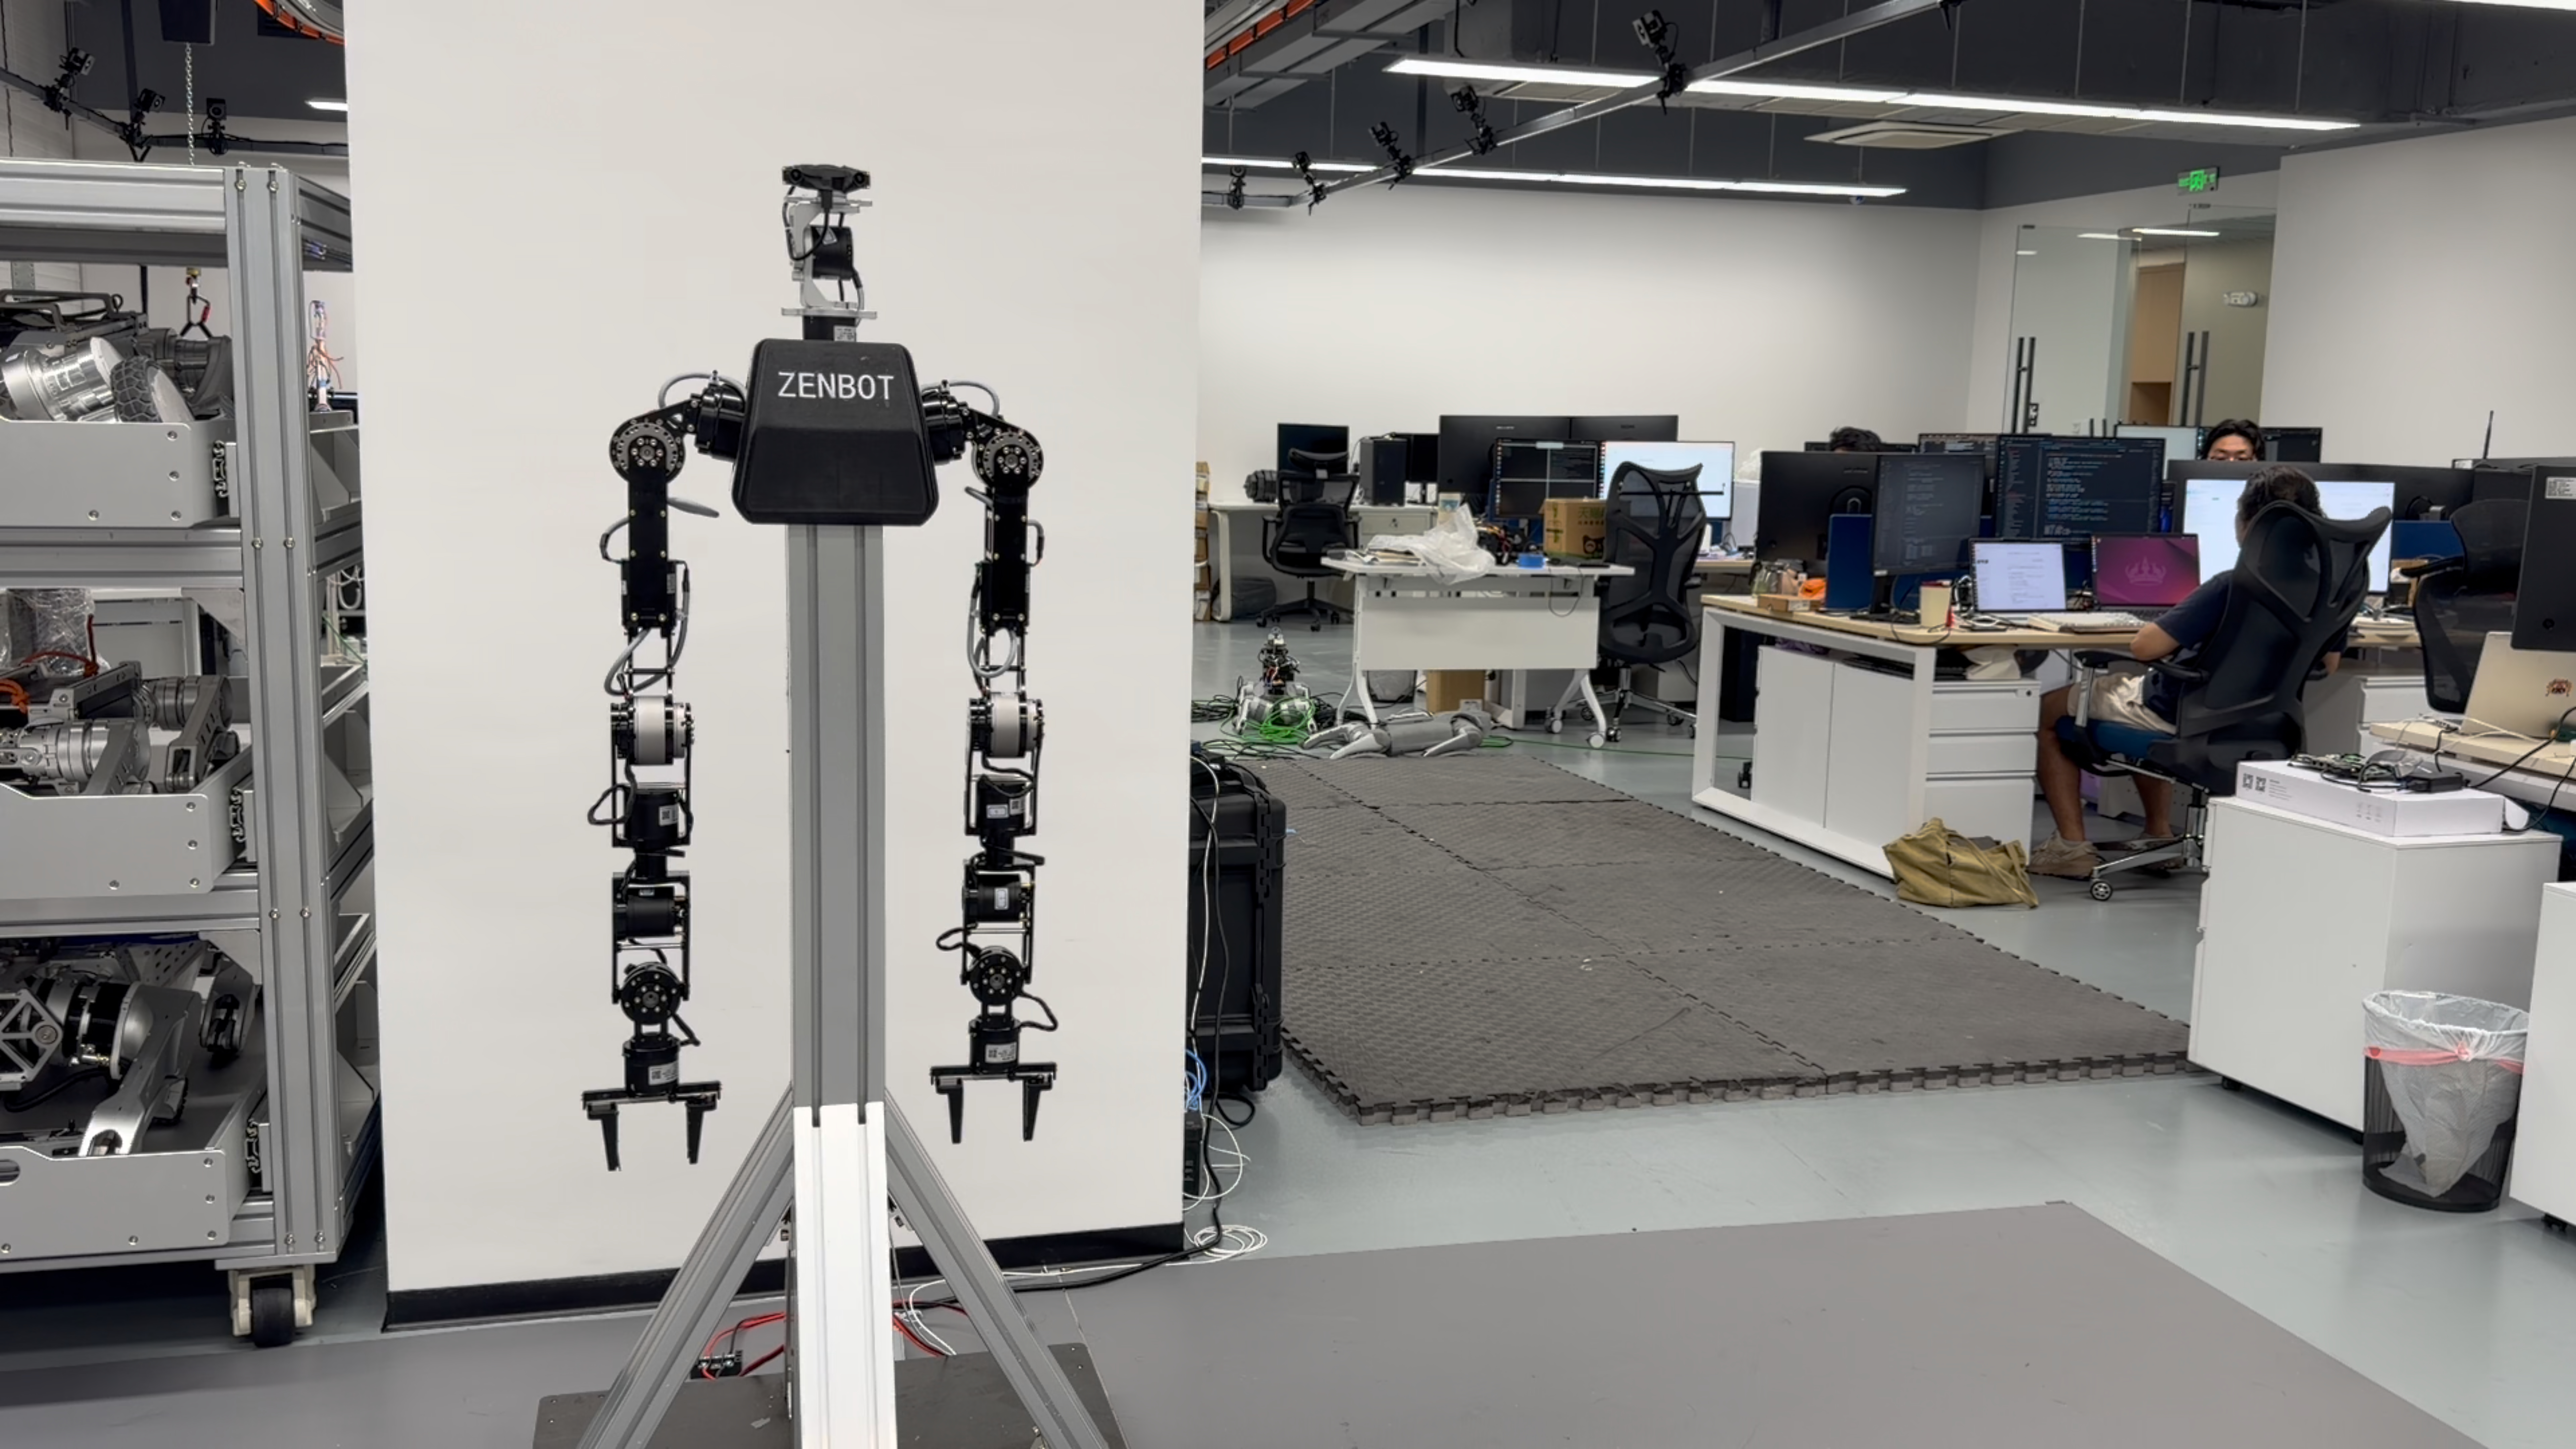
QDD 行星减速机械臂
基于自研 QDD 行星减速关节的 6 / 7 自由度机械臂,支持全动力学控制与 EtherCAT 通信,面向研究、教学与应用验证。
查看详情
↓
01 / ROBOT SYSTEMS / QDD ARM
狂暴性能
高扭矩关节输出,高动态运动一气呵成。
01 / 02
02 / ROBOT SYSTEMS / QDD ARM
微控力度 精准点燃
毫米级力控精度,轻柔拿捏,精准启停。
02 / 02
详细规格
版本、构型与操作参数。
QDD ARM
机械臂参数
自由度
6 / 7
通信
CANopen / EtherCAT
末端执行器
夹爪、灵巧手
版本
基础版
高品质 QDD 关节,CANopen 同步,全动力学控制
专业版
中空走线关节,高精度输出端编码器,EtherCAT
构型与执行器
构型
6 自由度桌面版、7 自由度人形版
末端执行器
夹爪、灵巧手
操作与扩展
遥操作
GELLO(可选力反馈)、VR
移动操作
全向底盘,多传感器
定制
支持全面定制